 製品を探す
海外メディアの報道によれば、韓国・京畿道広州のクーパン物流センターで、フォークリフトを運転していた40代の労働者が構造物との間に挟まれ、心停止状態で搬送される事故が発生しました。詳細な状況は捜査中とされています(매일경제の報道)。
日本の物流倉庫でも、フォークリフト運転者自身がラックや柱、壁との間に挟まれる事故は繰り返し起きています。人的要因だけではなく、「狭い通路」「構造物の配置」「追い込まれる動線」などレイアウト起因の事故が多いのが特徴です。明日の朝礼で何を変えるか。現場目線で整理します。
フォークリフト運転者が自ら挟まれる事故はなぜ起きるのか
今回のような「フォークリフトと構造物の間で運転者が挟まれる」型の事故は、日本の労働災害統計でも珍しくありません。報道だけでは個別原因は分かりませんが、一般に次のような構造で起きます。
1. 狭い通路+旋回・切り返しで身体が逃げ場を失う
パレットラック間通路がギリギリ、壁際での転回スペースが不足していると、次のような状況が重なります。
- 荷役位置に合わせてハンドルを大きく切る
- バックでの微調整を繰り返す
- 運転者が一瞬、身体を外側に乗り出して目視しようとする
このとき、フォークリフトの後部が旋回し、ラックや柱・壁との間に運転者の上半身・腰が挟まれるケースが現場では見られます。特に、スタンディング式・横乗り式・小回り重視の電動フォークリフトで起きやすい型です。
2. 「ここまで寄せないと作業できない」レイアウトの呪縛
パレットの収納効率を優先して、次のような妥協が積み重なるとリスクが急上昇します。
- 柱際・壁際いっぱいまでラックを設置
- フォークリフト幅+αしかない通路幅
- ピッキングエリアと走行通路を兼用
こうした環境では、運転者が「これ以上は危ない」と分かっていても、オーダーを捌くために「もう少し詰めよう」と無意識に限界側へ寄せてしまいがちです。レイアウトが危険行動を“標準動作”にしてしまう状態です。
3. バック走行・横向き走行と死角の組み合わせ
一般にフォークリフトは、荷物で前が見えないときバック走行をします。このとき、
- 後方の壁・柱との距離感がつかみにくい
- ラックの出っ張り・補強材などが死角に隠れる
- ミラーやカメラを使わず目視頼みになる
といった要因が重なります。さらに、運転者がサイドオープン部に立つタイプの場合、バック時の回転軌跡に自分の身体が入りやすく、わずかな誤操作が「自分が挟まれる」結果になり得ます。
4. 「自分は守る側」という慢心とルールの空洞化
安全担当者やリーダークラスほど、「他人を守る意識」は高くても、自分の安全ルールは甘くなりがちです。フォークリフト運転者も熟練するほど「自分の機械の癖を知っている」という自信が強くなり、
- 一時停止を省略する
- バック時に乗り出して直接目視する
- 速度制限を守り切らない
といった行動が日常化していきます。レイアウト上の余裕がない現場ほど、こうした“慣れ”がリスクを増幅させます。
物流センターが明日から変えられる5つの実務対策
構内の全面改築や大型投資をしなくても、明日から始められる対策は多くあります。優先順位をつけて進める視点で整理します。
1. 「挟まれゾーンマップ」を30分で作る
まずは現状把握です。図面がなくても構いません。安全担当者と現場リーダーで倉庫内を一周し、
- フォークリフトが柱・壁・ラックに近接して通過・旋回する場所
- 切り返しで毎回ギリギリになる場所
- 運転者が「ここは怖い」と感じている場所
に印を付けた簡易マップを作ります。スマホで写真を撮りながら、紙のレイアウト図やホワイトボードに貼っていくだけでも効果があります。
ポイント: 「ぶつけた跡」「擦り傷」がある構造物は、ほぼ全てが将来の災害候補地点です。すべて写真に残し、マップに落とし込んでください。
2. 通路幅と旋回スペースを数値でチェックする
次に、「なんとなく狭い」ではなく数値で確認します。主要なフォークリフトの仕様書から、必要最小回転半径と車体幅を確認し、
- 通路幅 = 車体幅+左右安全マージン(各300mm以上が目安)
- 端部の転回スペース = 最小回転半径+安全マージン
を満たしているか、メジャーで実測します。満たしていない場所は「挟まれハイリスク」として優先的に対処します。
| 項目 | 最低ラインの目安 | 理想値のイメージ |
|---|---|---|
| 通路幅 | フォーク幅+600mm | フォーク幅+1,000mm以上 |
| 壁際の転回スペース | 最小回転半径+300mm | 最小回転半径+600mm以上 |
| ピッキング作業スペース | 人1名+荷物幅+300mm | 人2名すれ違い可+余裕 |
「そんなに広げたら収納効率が落ちる」という声が必ず出ますが、致命傷1件分の損失(休業損害・評判・採用難)はパレット数列分の賃料をはるかに上回ります。ここは安全担当者が数字で反論できるようにしておきたいポイントです。
3. 一方通行化・進入禁止ゾーンの即日ルール化
レイアウトを明日から変えられなくても、動線のルール化はすぐにできます。
- 狭い通路は原則一方通行にする
- バックでの長距離走行が必要になる経路は封鎖・ルート変更する
- 柱・壁とのクリアランスが確保できないエリアは「フォークリフト進入禁止」にする
フロアマーキング、標識、朝礼での周知をセットで行い、「守るのが当たり前」の文化を作ります。ここで妥協すると、現場はすぐ旧ルートに戻ります。
4. 速度管理を「感覚」から「設定値」に変える
挟まれ事故は、低速でも致命傷になり得ますが、速度が高いほど回避余地は小さくなります。現場でよくあるのが、
- 構内最高速度〇km/hと掲示はあるが、ほとんど守られていない
- 通路幅が狭くても、広いエリアと同じ感覚で走ってしまう
という状態です。対応策として、
- メーカー・保守会社に依頼し、リフトごとに最高速度を物理的に制限
- 人が多いエリア・狭隘エリアだけ、速度制限をさらに低く設定
- AIカメラやビーコンで「人がいるときだけ自動減速・停止」させる
といった仕組み化が有効です。安全は運転者の善意に頼るのではなく、機械側でブレーキをかける発想に切り替える段階に来ています。
5. 「乗り出し禁止」と「離席時の停止」を徹底する
運転者自身を守るための、極めてベーシックだが守られにくいルールがこの2つです。
- 走行中に身体を車体の外へ乗り出さない
- 降車・離席時は必ず完全停止・パーキングブレーキ・爪降下
特にピッキング作業とフォーク操作を頻繁に切り替える現場では、「リフトから半身だけ降ろした状態で微速移動する」「爪を上げたまま台車をちょっと押す」といった“つい一瞬”の行動が、挟まれ・巻き込まれの典型パターンになります。危険動画やVR教材があれば活用し、「その一瞬で何が起こるか」を体感させることが有効です。
技術でどこまで防げるか──AIカメラ・自動停止の役割
レイアウトやルール整備に加えて、近年は技術でフォークリフト事故リスクを下げる取り組みも進んでいます。挟まれ事故の観点から、実務に効くポイントを整理します。
1. 死角を埋める「後方・側方カメラ」とAI人検知
挟まれ事故には「構造物」との接触だけでなく、「人」との接触も含まれます。特にバック走行時は、
- 後方の壁・ラック・柱との距離
- ラックの端部から出る作業者
- 通路合流部からの飛び出し
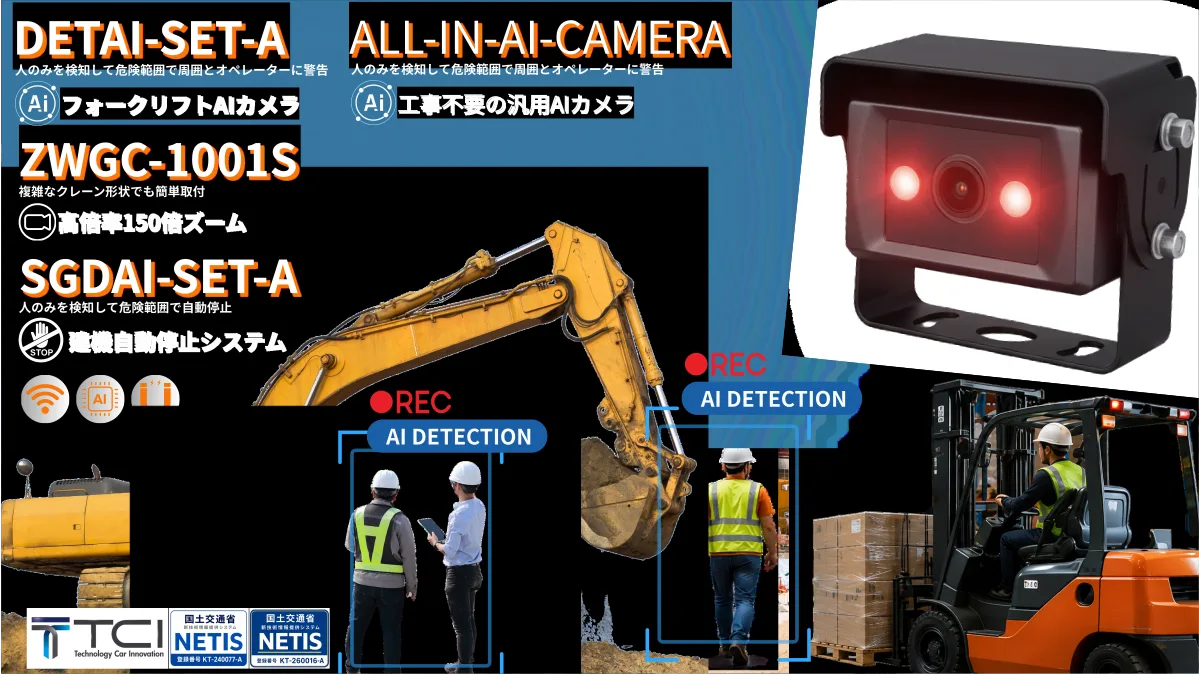
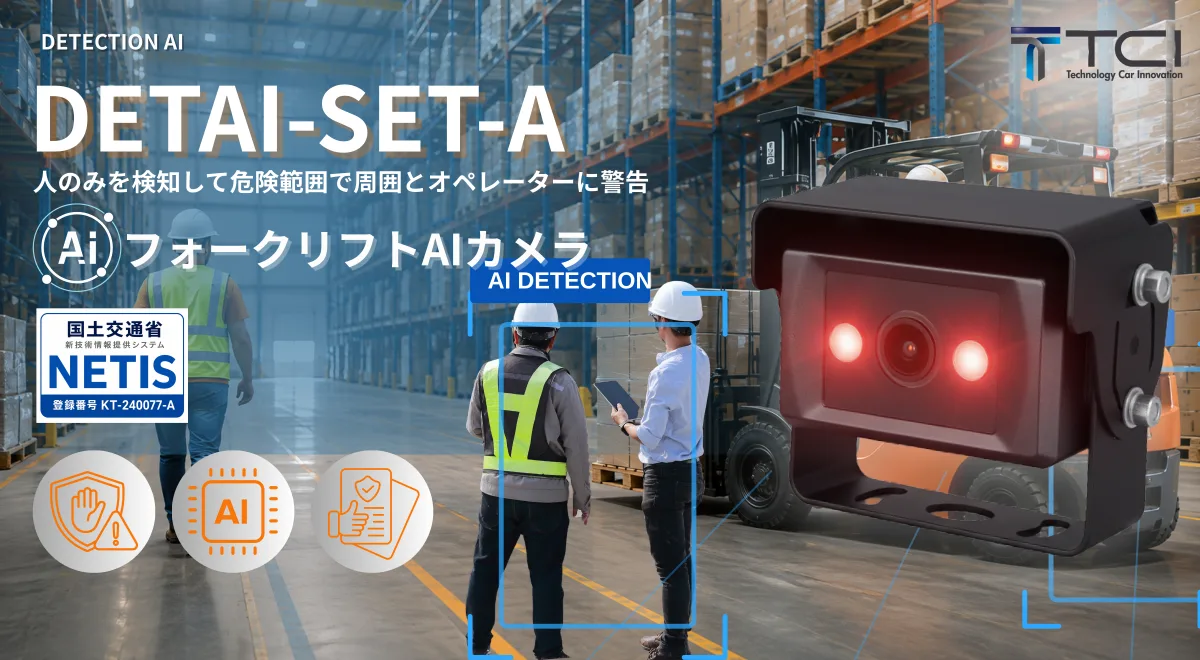
を即座に把握できるかが鍵になります。TCIでは、建設機械やクレーン用に培ったカメラ技術を応用し、フォークリフト向けのAI人検知カメラ・モニタシステムを提供しています。
特徴として、
- 後方・側方の映像に映る「人」をAIが自動検知し、警報を出す
- 人を検知した場合に自動で減速・停止させるシステムと連動可能
- 暗所や逆光環境でもAIが人を認識しやすい設計
などがあり、「見えているはずだった」を減らすことができます。特に、ラックの交差部や柱の多いエリアなど、「人が急に現れる」ポイントで効果を発揮します。
2. 自動停止システムとゾーン制御の組み合わせ
フォークリフトの安全対策としては、人への接触防止だけでなく、「人がいなくても危険なエリア」で自動減速・停止させることも有効です。
- 柱・壁との距離が一定以下になると自動で低速モードに移行
- 特定エリアに入ったら最高速度を制限
- 運転者が乗車していない状態での誤動作を検知して停止
といった制御は、無人搬送車(AGV)では当たり前になりつつありますが、人が運転するフォークリフトにも徐々に広がり始めています。
TCIでは、建機やクレーン向けに実績のある自動停止・減速システムをベースに、フォークリフトや構内搬送車向けにもカスタマイズ対応を行っています。レイアウト変更が難しい現場ほど、「危険エリアでマシンが勝手にスピードを落とす」という発想が、挟まれ事故対策の現実的な一手になります。
※クレーン用カメラシステムとしては、国土交通省NETIS登録の「KT-260016-A」など、公共工事での採用実績もあります。こうした技術を、倉庫・工場の荷役安全にも展開しています。
フォークリフト挟まれ事故 防止チェックリスト
明日のKY・安全パトロールで、そのまま使えるチェック項目をまとめました。
- フォークリフトが柱・壁・ラックに接近する「挟まれ候補地点」をマップ化している
- 通路幅・転回スペースを実測し、仕様上の必要幅+安全マージンを満たしている
- 狭隘通路は一方通行ルールを定め、フロア表示・標識で明示している
- 壁際やラック脇での「バック長距離走行」を強いるルートは閉鎖・変更した
- 構内速度制限が掲示だけでなく、リフト本体の設定で物理的に制限されている
- 人が多いエリア・交差点での徐行・一時停止が守られているか、定期的に観察している
- 走行中の「身体の乗り出し禁止」をルール化し、教育・指差し呼称などで徹底している
- 離席・降車時は必ず停止・パーキングブレーキ・爪降下が守られている
- 後方・側方の死角を補うカメラ・センサー類の導入を検討している、または運用している
- 接触・ヒヤリハットの痕跡(柱の傷・ラックの曲がり)を記録し、レイアウト・ルール見直しに反映している
よくある質問
Q. 通路を広げるスペースがない場合、何から手を付けるべきですか?
物理的に通路幅を広げられない場合は、動線の整理と速度管理に全力を注ぐのが現実的です。具体的には、狭い区画は必ず一方通行にし、バック長距離走行が必要なルートをなくすこと。次に、該当エリアだけ最高速度を落とす設定にし、AIカメラやセンサーで人の検知時にはさらに自動減速・停止させる仕組みを検討してください。それでもリスクが高い場所は、「フォークリフト作業は禁止し、ハンドリフト等に切り替える」という判断も選択肢に入ります。
Q. 教育は何度もしているのに、なぜ危険な運転がなくならないのでしょうか?
教育だけでは、「時間に追われる」「レイアウトに無理がある」といった現場の圧力に負けてしまうためです。危険な運転の多くは、本人も危険と分かっていながら行われています。これを減らすには、①レイアウト・動線を見直し、危険な行動をしなくても仕事が回る形にすること、②速度制限や自動停止など、機械側でブレーキをかける仕組みを導入することが欠かせません。教育はそのうえで「なぜこのルールと設備が必要なのか」を腹落ちさせる役割と考えるのが現実的です。
Q. AIカメラや自動停止システムは、どの段階で導入を検討すべきですか?
「ヒヤリハットが増えてきたから」ではなく、「レイアウト上、どうしても人とフォークリフトの分離がしきれない」「狭隘エリアでの接触リスクが構造的に残る」と判断した時点で検討に入るのが望ましいです。特に、24時間稼働・多国籍メンバー・高頻度の派遣入れ替えといった現場では、教育だけで一定レベルの安全行動を維持するのはほぼ不可能です。そうした現場こそ、AI人検知カメラと自動停止システムが“最後の砦”として機能します。
フォークリフト運転者自身が構造物との間に挟まれる事故は、「不注意」の一言では片付きません。通路幅・柱配置・ラック設計・動線・速度管理といった、現場設計の結果として起きています。海外で報じられた今回の事例も、日本の物流センター・工場にとって他人事ではありません。
明日からできることは、危険地点の“見える化”と、数値に基づくレイアウト・動線の見直しです。そのうえで、人とマシンを守る補助として、AIカメラや自動停止システムなどの技術を組み合わせていく。教育だけに頼らない多層防御が、挟まれ・巻き込まれ事故を減らす現実的な道筋です。
TCIは、建設機械・クレーン向けの安全カメラ・自動停止技術をベースに、フォークリフトや構内搬送車の死角対策・人検知・速度制御ソリューションを提供しています。物流センターや工場で「レイアウト上どうしてもリスクが残る」「ヒヤリハットはあるが、どこから手を付けるべきか分からない」といったお悩みがあれば、現場レイアウトの簡易診断からAIカメラ・自動停止システムの選定までご相談を承ります。お問い合わせいただければ、事故例と最新技術を踏まえた貴社現場向けの対策案を具体的にご提案します。